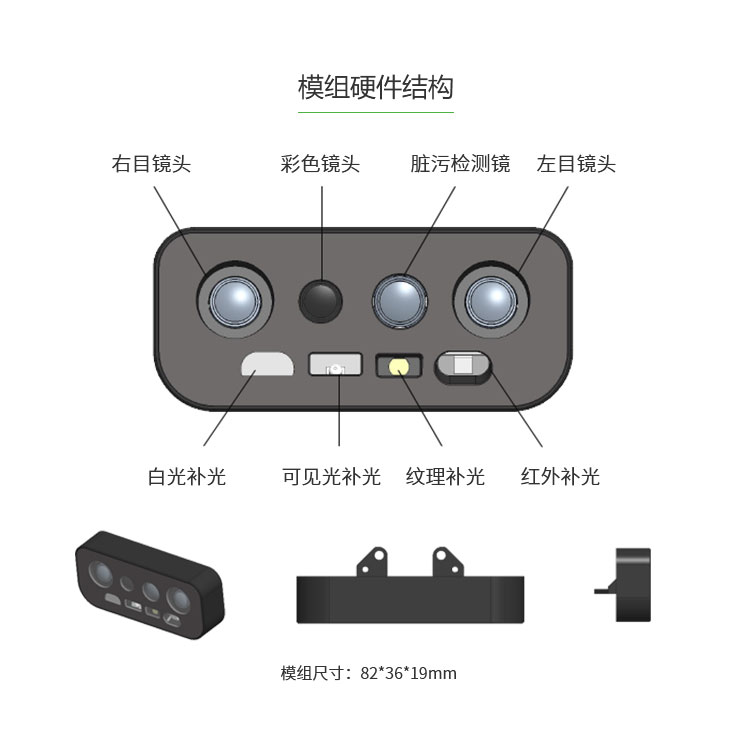
自研VSLAM算法,為機器人提供絕對位置精度<1%、絕對姿態精度誤差<1°的定位,并支持實時構建包含環境語義的3D地圖。單張地圖尺寸:≤400㎡,支持多張地圖存儲。
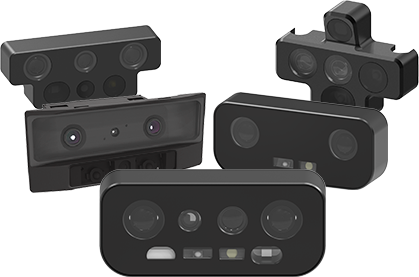
基于高精度深度解算能力結合AI識別算法,機器人精確識別障礙物的位置及類型,實現包括物體避障、語義避障、沿線避障等多種避障策略。
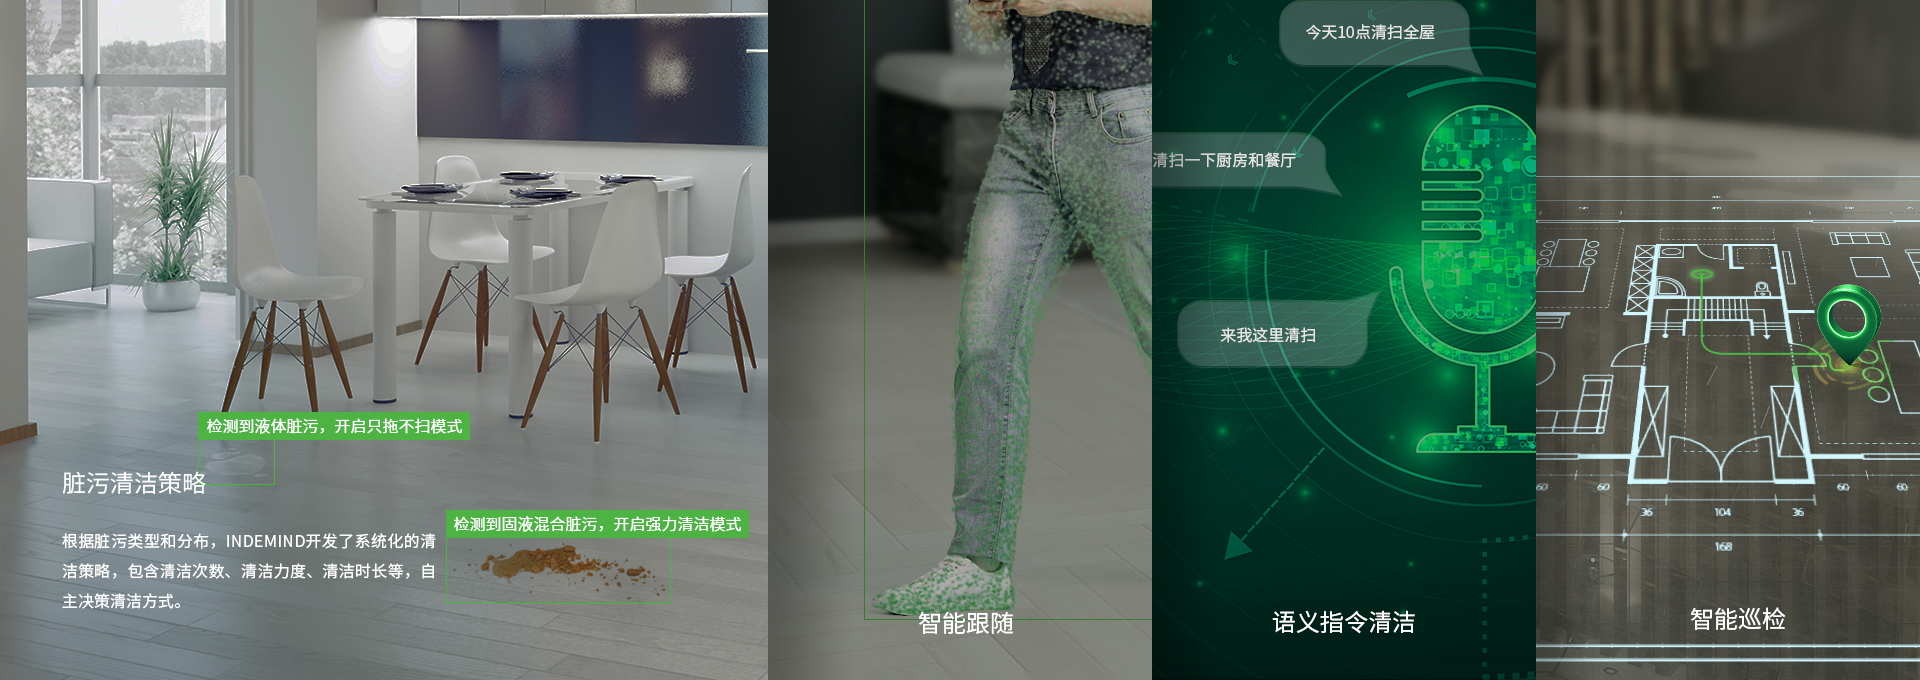
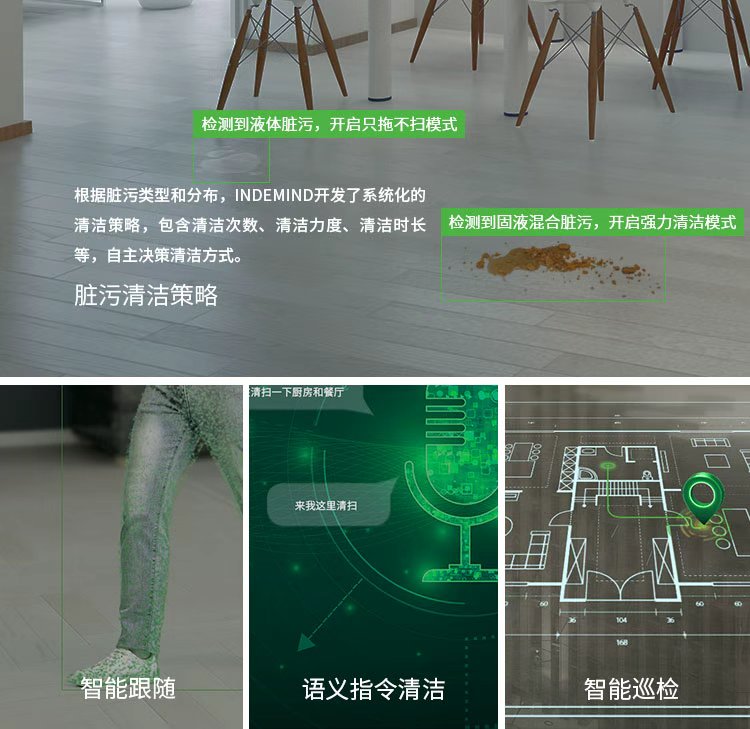
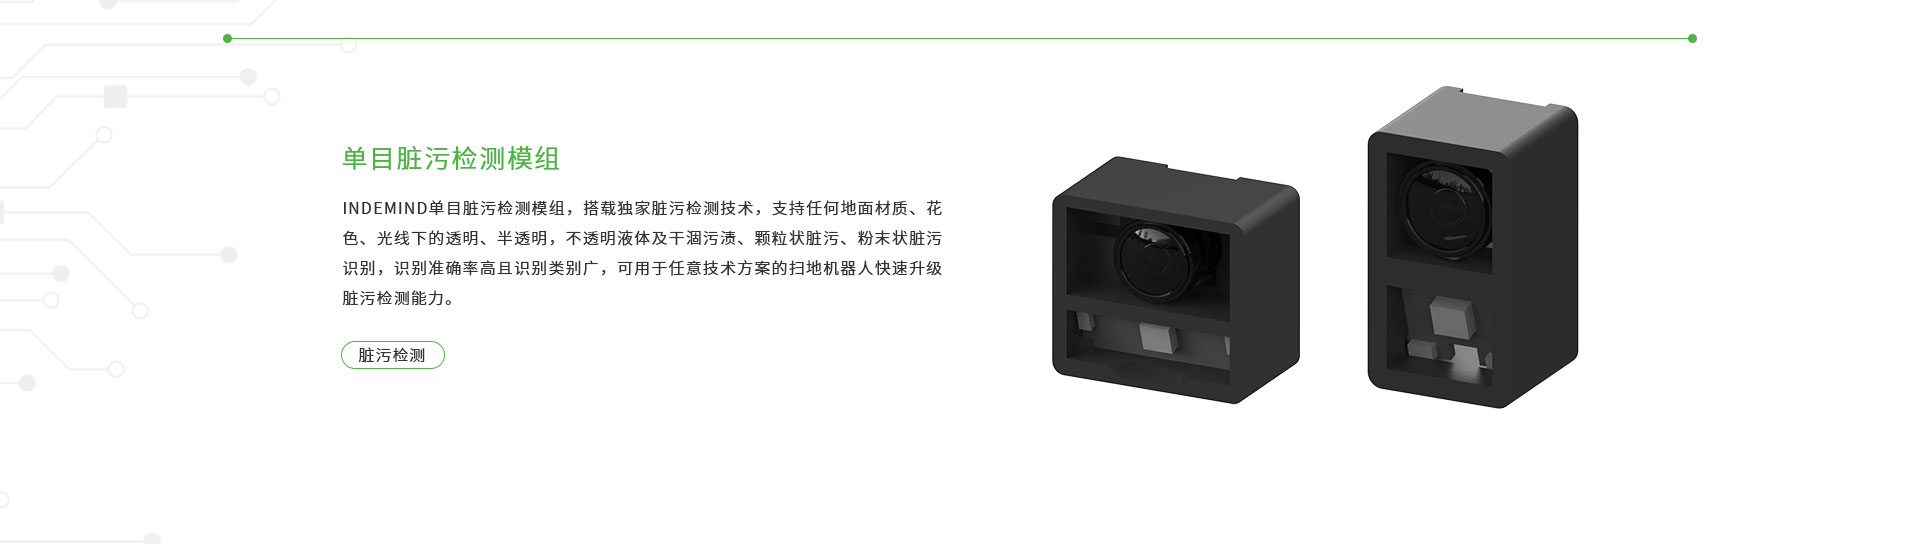
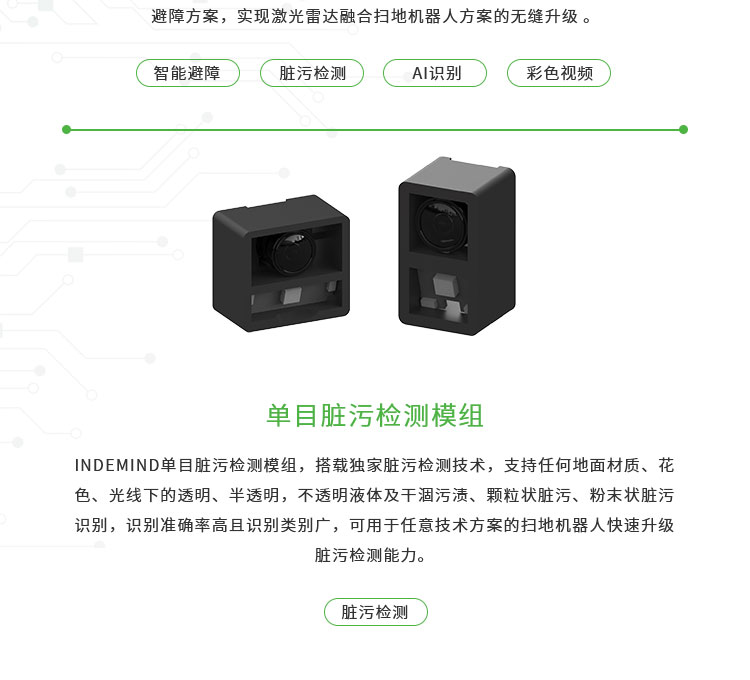
JS Game 獨家臟污檢測技術,支持任何地面材質、花色、光線下的透明、半透明,不透明液體及干涸污漬、顆粒狀臟污、粉末狀臟污識別,識別準確率高且識別類別廣。
基于視覺認知技術,對家具、電器、人寵、場景及其他常見物體的語義及位置進行精準識別,構建語義地圖。
支持多種分辨率下的彩色視頻實時錄制與傳輸。
視頻分辨率:多分辨率可調 視頻幀率:>24FPS