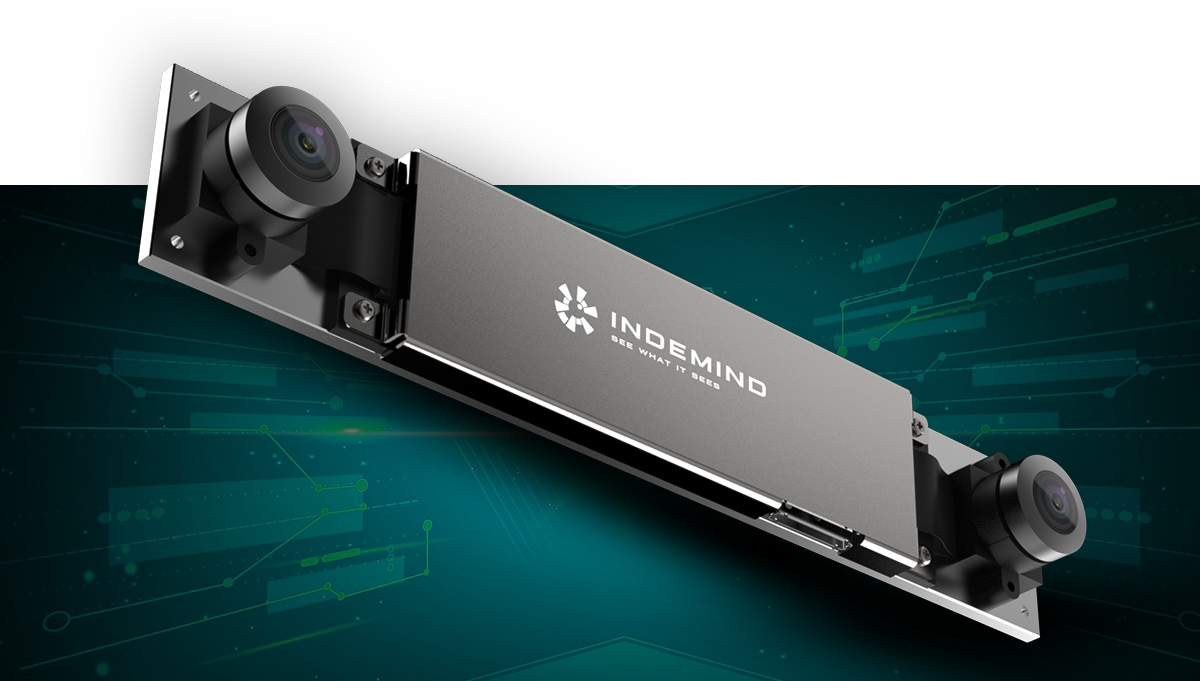
專為開發者提供的一款多傳感器融合架構與微秒級時間同步機制的硬件
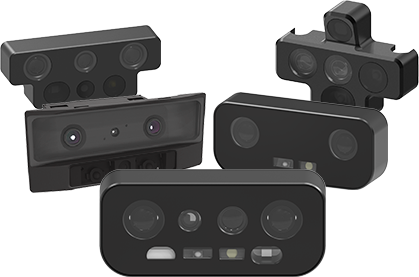
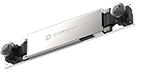
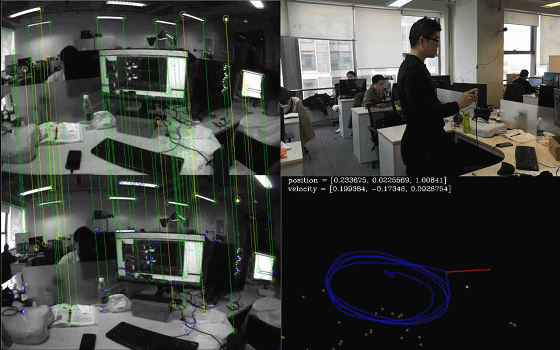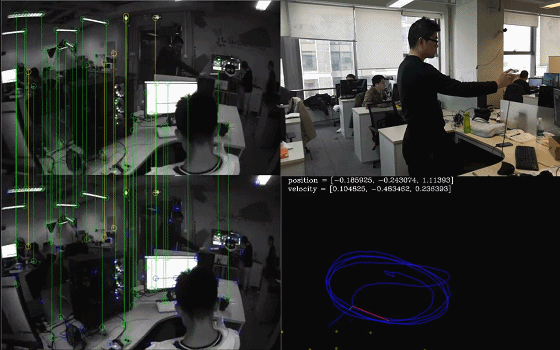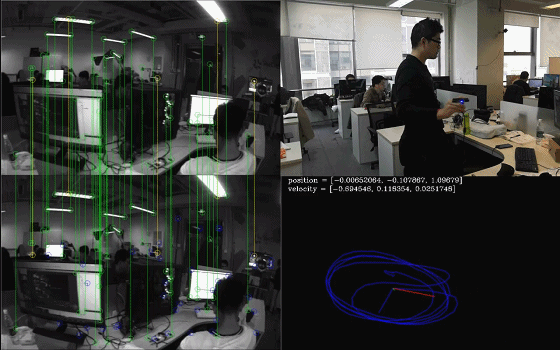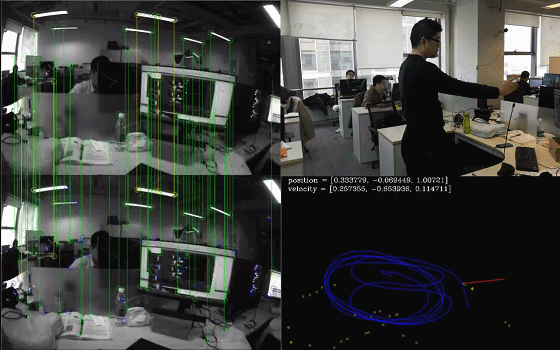
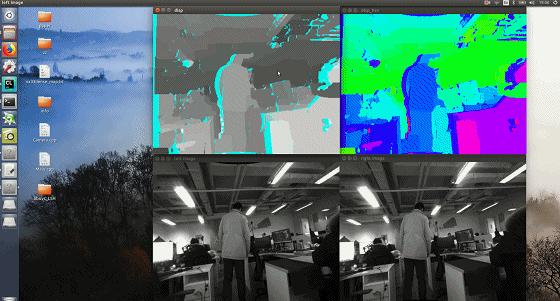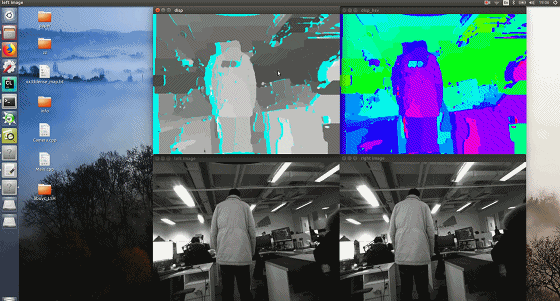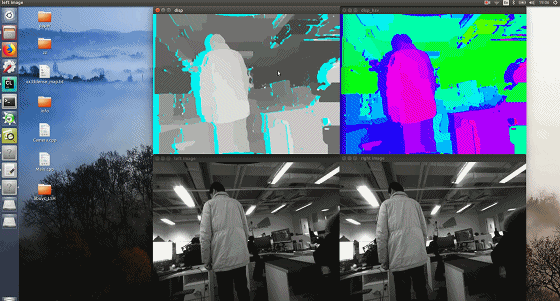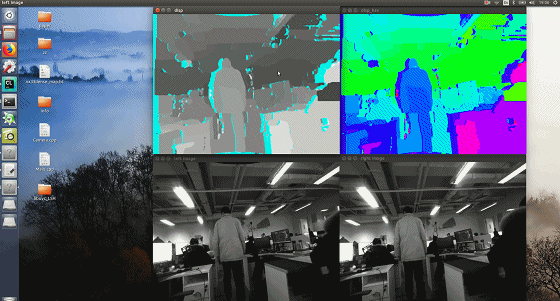
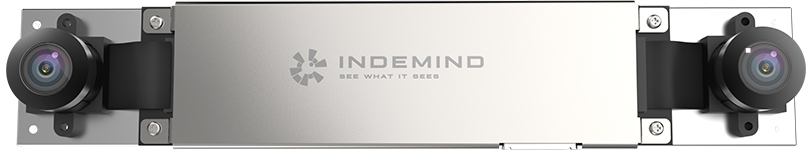
JS Game M1是專為開發者提供的一款硬件,采用“雙目攝像頭+IMU”多傳感器融合架構與微秒級時間同步機制,為視覺SLAM研究提供精準穩定數據源,以滿足SLAM研究、導航及避障開發、視覺動作捕捉開發、立體視覺開發等使用需求。
JS Game雙目慣性模組是業內首款支持200FPS圖像獲取的雙目慣性相機,可在高速機動下精準獲取圖像及IMU數據,滿足開發者高速采集需求,極大降低相應算法追蹤難度,并可滿足高速SLAM算法(如車載)的定位和建圖數據需求
模組運用攝像頭+IMU多傳感器融合架構,使攝像頭與IMU傳感器優勢互補,實現位姿精度更高、環境適應性更強、動態性能更穩定、成本更低的雙目立體視覺硬件方案
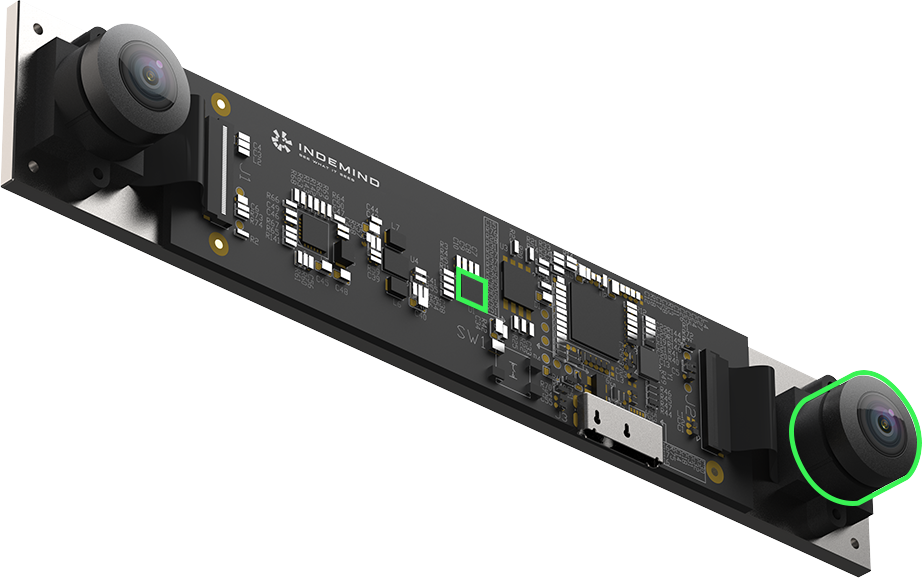
采用全局快門的高清攝像頭,可提供水平120°、垂向75°范圍內1280×800@25/50/100FPS、640×400@25/50/100/200FPS圖像數據,可有效降低運動圖像拍攝下的圖像畸變,為SLAM算法提供強有力前端數據采集能力
模組內置6軸IMU傳感器,最高運行頻率1000Hz,可精準測量載體運動特性,高頻率刷新載體位姿信息,快速建立對周圍環境的三維立體感知
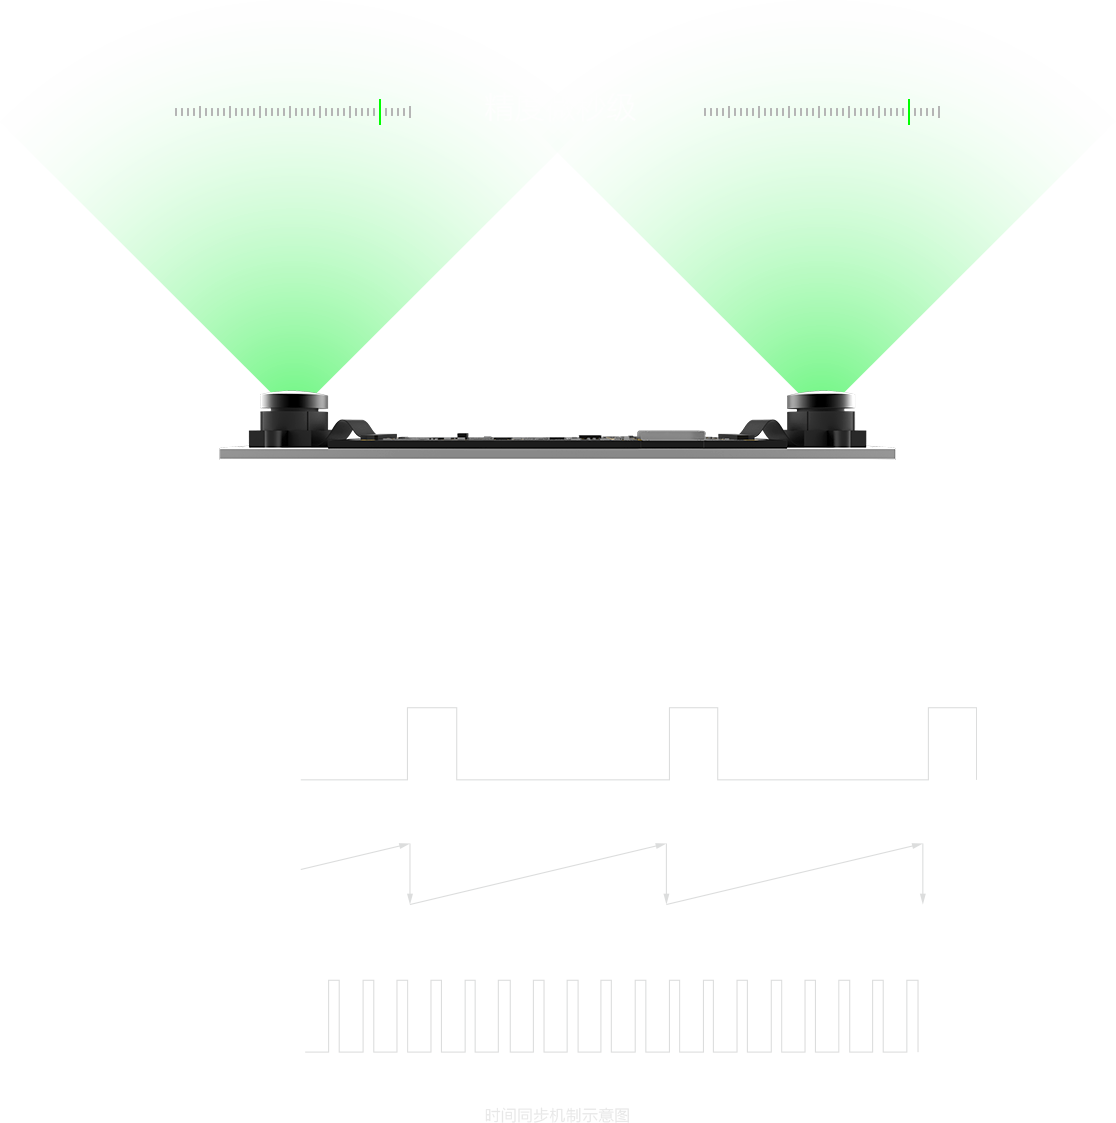
匠心設計的高精度時間同步機制,可將雙目攝像頭與IMU同步精度提高至微秒級,減少傳感器工作誤差,進而為SLAM等算法提供精準穩定的數據源
對攝像頭與IMU等多傳感器進行專業標定,標定精度優于Kalibr等開源標定方法,減少多傳感器裝配誤差,進一步提升數據采集精度及系統穩定性
| 組別 | head(°) | pitch(°) | roll(°) |
|---|---|---|---|
| 1 | -179.5008 | -0.6017 | 0.6507 |
| 2 | -179.3397 | -0.6017 | 0.6507 |
| 3 | -179.1031 | -0.1903 | 0.4534 |
| STD | 0.2000 | 0.2211 | 0.1502 |
| 組別 | head(°) | pitch(°) | roll(°) |
|---|---|---|---|
| 1 | -179.521225 | -0.439943 | 0.622170 |
| 2 | -179.602241 | -0.463838 | 0.598827 |
| 3 | -179.780491 | -0.662679 | 0.404572 |
| STD | 0.1326 | 0.1223 | 0.1195 |
0.1m-10m
全局快門
D:140° H:120° V:75°
1280×800 | 640×400
25FPS | 50FPS | 100FPS | 200FPS
120mm
1000Hz
25Hz
200Hz
Windows、Linux、ROS
IMU標定、攝像頭標定、IMU攝像頭間標定
SDK
產品規格
雙目視覺慣性模組
PCBA板:95mmx25mm;總體長寬:140mmx25mm
【25FPS】【50FPS】【100FPS】【200FPS】
【1280×800】【640×400】
Base on CPU Up to 640×400@25FPS
3.0 x 3.0μm(1280×800)
5ms
120.0 mm
Replacable Standard M12
D:140° H:120° V:75°
2.09mm
無
6 Axis IMU
Monochrome(單色)
Global shutter
1.05W @ 5V DC from USB
微秒級
1000Hz
Raw data
USB 3.0
40g
YES
0.1-10m
軟件
Windows10、Linux、ROS
SDK開發及文檔
IMU標定、攝像頭標定、IMU/攝像頭外參標定
CPU、USB3.0接口
環境
-10°C~60°C
-40°C~120°C
0% to 90% NON-CONDENSING
包裝內容
1× 雙目視覺慣性模組 1× Micro USB 3.0數據線 產品用戶手冊 便攜包
保修
自購買之日起一年內,雙目視覺慣性模組出現任何非人為損壞導致產品無法正常使用的硬件故障,經由JS Game售后服務中心檢測后,可提供免費維修服務
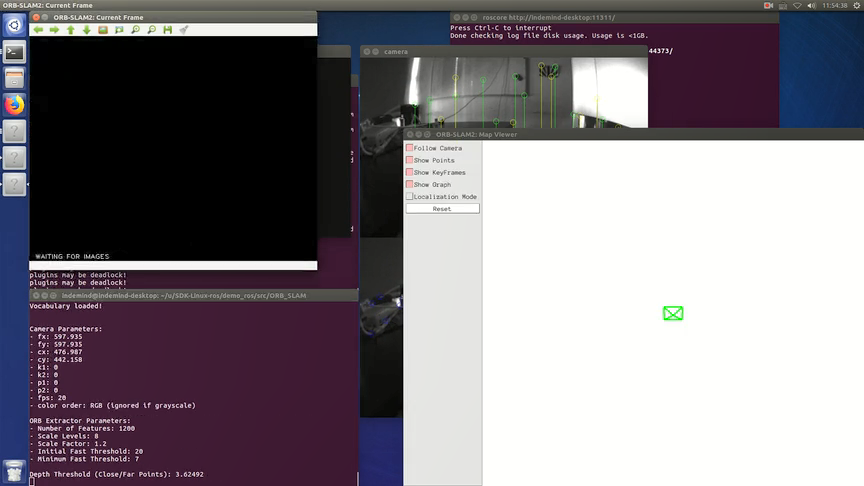
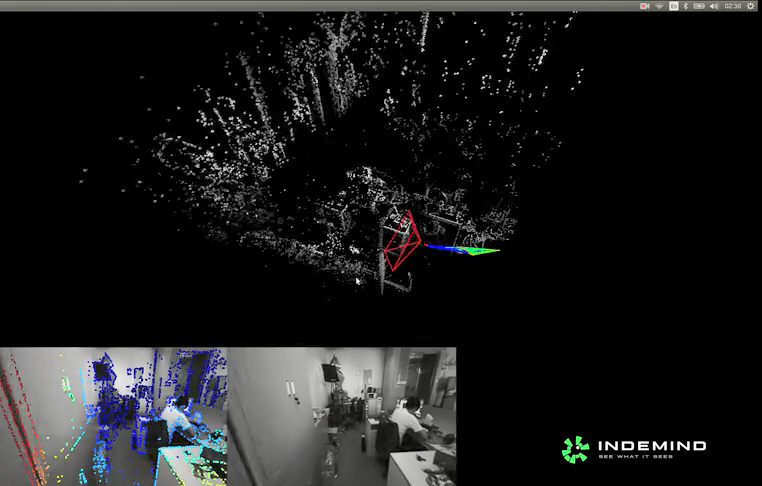
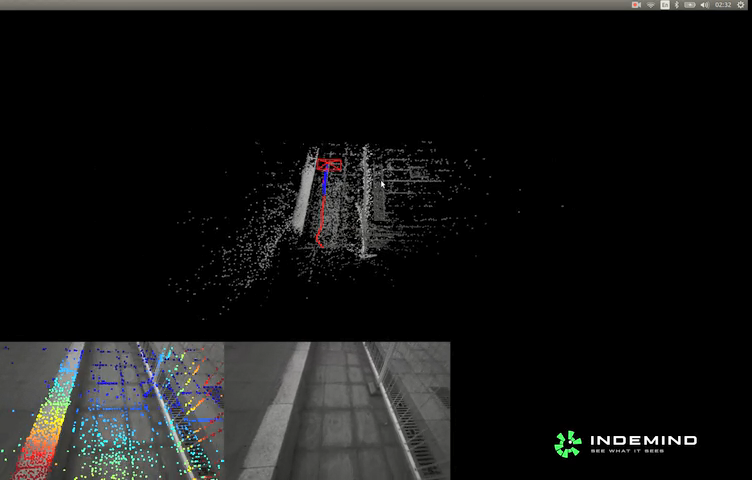
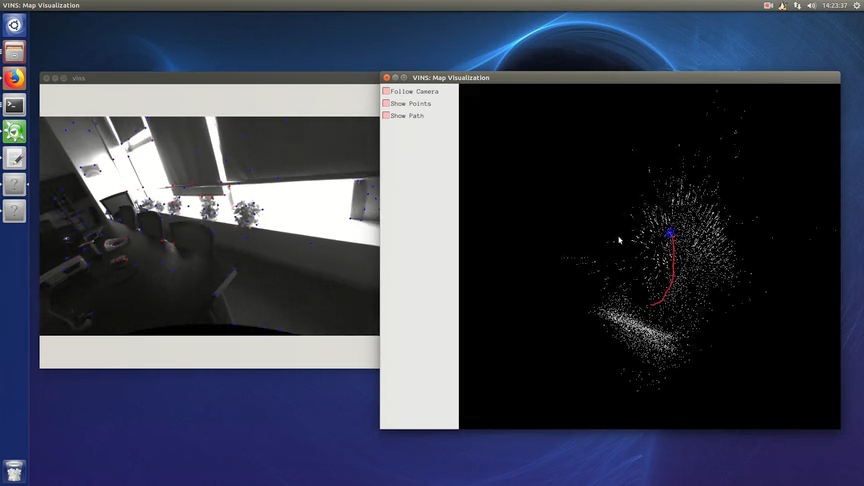
任何產品相關的技術問題均可和在線客服進行交流,我們將盡快為您提供幫助

QQ客服
3457489099

微信助手
微信搜索:JS Game

技術服務郵箱
support@www.JSGame.com