一:什么是多傳感器融合?
多傳感器融合(Multi-sensor Fusion, MSF)是一種利用計算機技術,將來自多個傳感器或多個信息源的數據和信息以一定的準則進行自動分析和綜合,以完成所需的決策和估計而進行的信息處理過程。這種技術可以將不同類型、不同精度、不同可靠性、不同空間分辨率的傳感器數據進行融合,以得到更全面、更準確、更可靠的環境感知結果。
多傳感器融合的基本原理是充分利用各種傳感器的優勢,通過一定的算法將它們的數據進行融合,從而得到更全面、更準確的信息。這種技術可以應用于各種領域,如自動駕駛、機器人、智能家居等。在這些領域中,多傳感器融合可以幫助系統更準確地感知和理解周圍環境,從而做出更智能、更安全的決策。
多傳感器融合的分類包括前端融合算法和后端融合算法。前端融合算法直接對原始傳感器數據進行融合處理,融合好的數據就好比是一個Super傳感器,它可以看到紅外線,可以看到圖像,還可以看到LiDAR的三維信息,在這個Super傳感器上面再進行特征提取和目標識別等操作。而后端融合算法的融合方式相對松散,各傳感器在融合之前保持相對獨立,如激光雷達有激光雷達的感知,攝像頭有攝像頭的感知等,最后對已經進行過初步處理的傳感器數據進行融合。
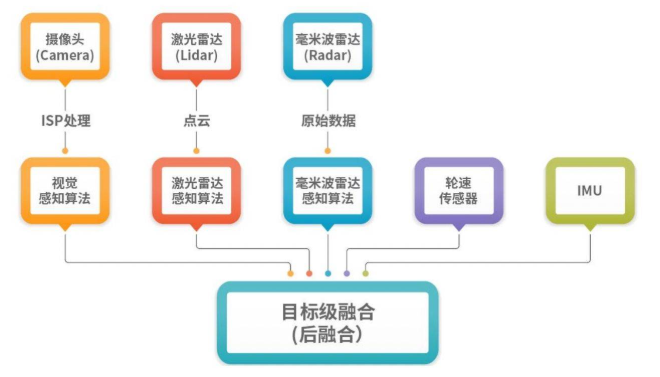
多傳感器融合的優點包括提高精度和可靠性、增強環境適應能力、降低成本和風險以及促進智能化發展。然而,這種技術也面臨一些挑戰,如數據同步、數據融合算法的設計和優化、計算資源的需求等。因此,雖然多傳感器融合有很大的發展潛力,但還需克服一些技術和工程上的挑戰。
二:多傳感器融合的應用價值
多傳感器融合技術近年來備受關注,其將不同傳感器的數據進行融合,以提高感知的精度和可靠性。對于未來,多傳感器融合技術有很大的發展潛力,尤其在自動駕駛、機器人等領域,這種技術的重要性日益凸顯。
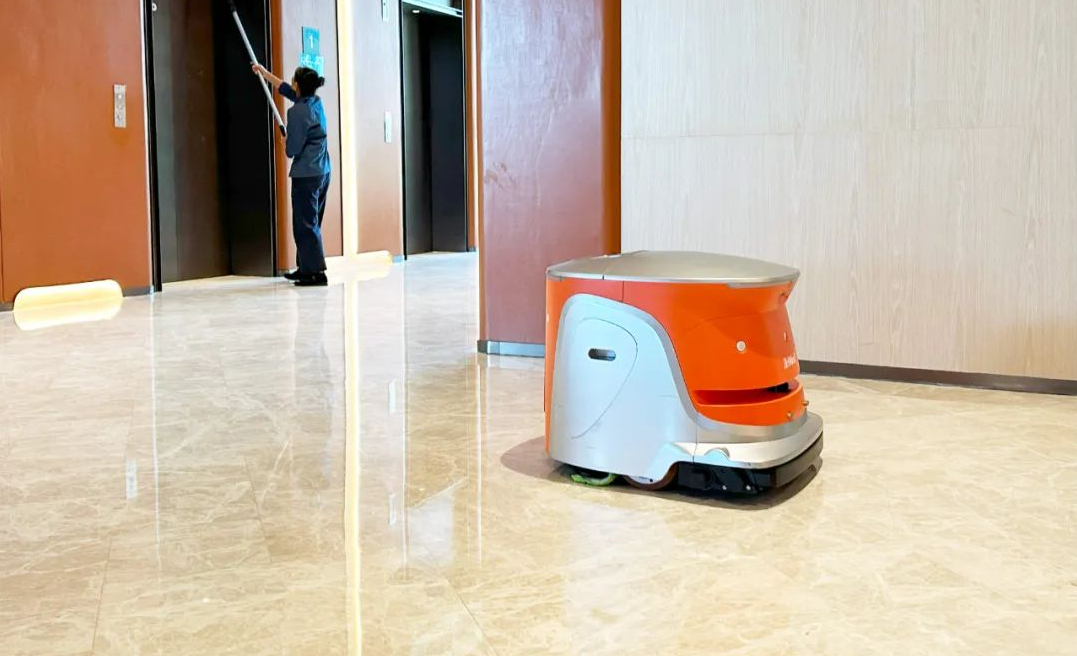
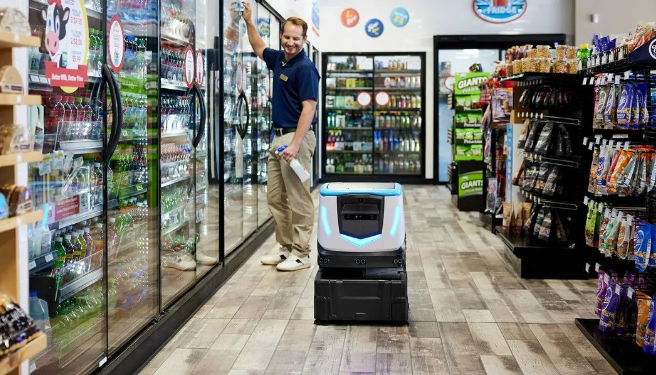
以機器人為例,多傳感器融合技術的作用有多個方面:
提高精度和可靠性:多傳感器融合可以利用不同傳感器的優勢互補,從而提高感知的精度和可靠性。例如,激光雷達可以提供精確的距離信息,而攝像頭可以提供豐富的紋理和顏色信息,將這兩種傳感器的數據進行融合,可以得到更完整、更準確的環境信息,從而更好地進行路徑規劃和避障,實現自主導航和自主避障。
增強環境適應能力:不同的傳感器在不同的環境和條件下可能有不同的表現。多傳感器融合可以利用各種傳感器的優點,提高系統在不同環境下的適應能力。例如,在光線條件不佳的情況下,視覺傳感器的性能可能受到影響,但激光雷達可能仍能正常工作。
降低成本和風險:使用多種傳感器可以增加系統的冗余性,從而在某些傳感器失效的情況下,系統仍能繼續工作。這不僅可以提高系統的可靠性,還可以降低因為單一傳感器失效導致的風險。
促進智能化發展:多傳感器融合可以促進系統的智能化發展。通過對不同傳感器的數據進行深度融合和處理,系統可以進行更復雜的決策和判斷,從而實現更高級的功能。
推薦閱讀:什么是視覺感知技術?市場應用是怎樣的?
JS Game是一家擁有自研機器人全棧AI技術的機器人AI技術供應商,立足于機器人產業鏈最上游,為整個機器人行業提供通用的、可靠的、低成本的機器人AI技術。如有:視覺導航、掃地機器人導航、商用機器人底盤和雙目視覺等AI技術需要,請撥打010-5289 4598