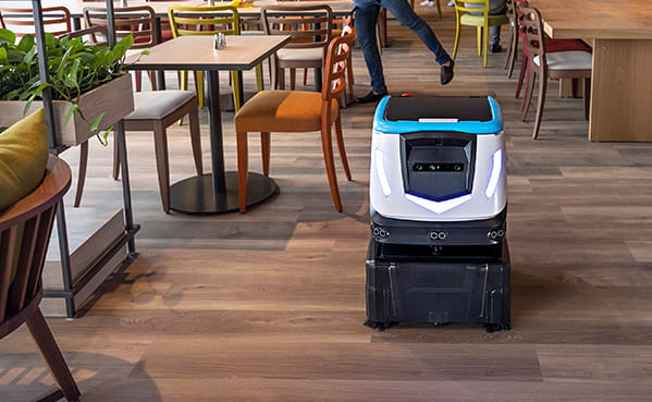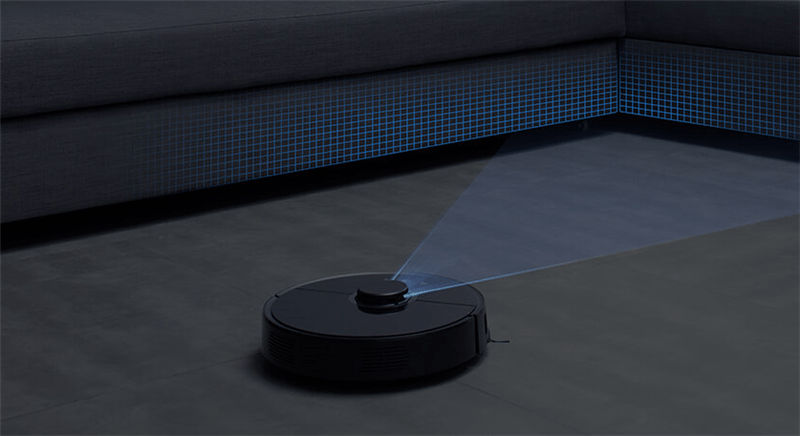
Leading-edge stereoscopic vision technology enables robots to perceive full 3D space.
Integrate stereoscopic vision technology and deep learning technology to build 3D semantic maps and empower robots with environmental cognition.
Input visual perception & cognitive information into the decision-making engine to empower robots with decision making capabilities in autonomous operations
The robot offers users a more natural human-robot interaction experience through stereo vision & decision intelligence technology.
隨著服務機器人應用到越來越多的生活場景中,場景的復雜度和終端需求也在明顯提升,對于機器人的性能要求越來越高,在當下機器人產業升級迭代的重要機遇期,新的一輪洗牌已無可避免,在新需求和新產品碰撞中,誰能成為新的行業獨角獸?
需求升級之下,問題難解
在疫情催化之下,服務機器人迎來了前所未有的發展機遇,清潔、導覽、送餐等多種細分機器人市場得到迅速增長,但與此同時,關于機器人的負面聲音也從未停止,其中智能化、安全性問題是主要痛點:
1. 安全性不足
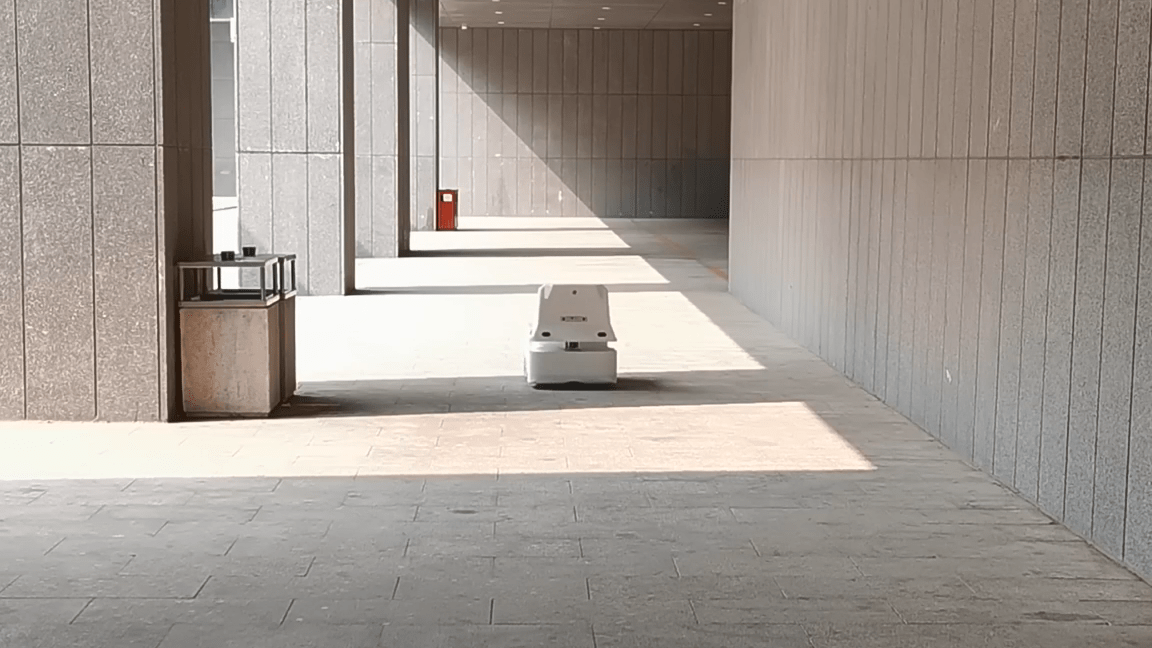
以常見的商超場景為例,人員密集、流動性大,同時含有狹窄通道、玻璃護欄、自動扶梯等諸多危險場景,對于機器人的避障能力、識別能力有著巨大挑戰,實際安全表現并不理想,如之前發生過的服務機器人扶梯跌落事件。在應用場景越發復雜的情況下,安全能力無疑是影響商業化落地的重要因素。
目前大多數服務機器人的安全功能主要有以下缺點:
? 不具備完善的安全策略,整體系統聯動性、可拓展性差;
? 僅支持固定的幾種安全場景,單獨場景單獨處理,安全覆蓋率低;
? 對傳感器依賴嚴重,成本較高。
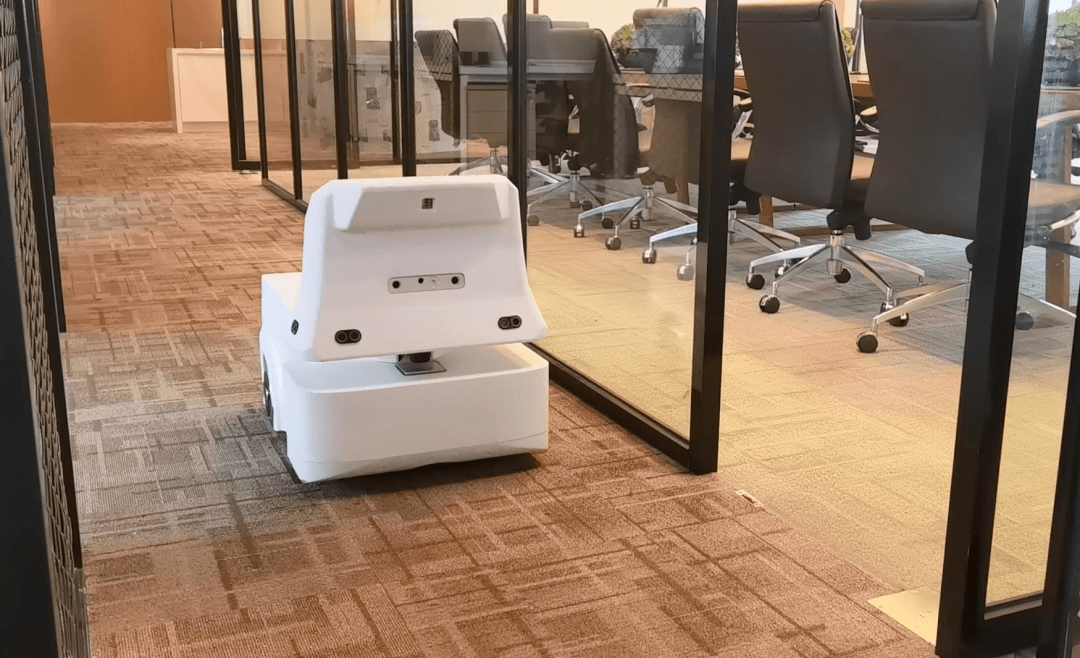
需要提到的是,激光雷達對于玻璃等高透物體很難有效檢測,大多需要技術人員在建圖過程中人為識別出玻璃的位置,并在地圖中劃定虛擬墻,才能使機器人完成規劃及運動,導致機器人的便捷性降低。
2. 智能幾何?噱頭大于實際
機器人從誕生以來,雖歷經了多次迭代,但人工“智障”的帽子始終跟隨著機器人,除了受到營銷過度的影響外,關鍵仍是智能技術的進步緩慢導致??梢钥吹剑壳笆忻嫔洗蟛糠值臋C器人在智能化方面都有著相同缺陷:
? 感知&認知能力差
受限于激光雷達的傳感器特性,缺少環境語義信息,這使得機器人在識別能力和場景理解上有著先天性不足。
? 智能決策水平低
機器人“開智”,不僅要能“看見”,能“看懂”,還要“懂執行”,這其中的關鍵便是智能決策,而目前大多數機器人僅是實現了部分信息感知(感知&認知)和基于知識的決策。
? 無法自然交互
交互方式單一,反應較為呆板,靈動性和功能性不足。
可以預見,在未來的大洗牌中,解決智能化、安全性等關鍵問題將是建立未來產品競爭力的核心。從一些現有產品可以看出,已經有部分企業在這個方向取得了一定成果,但整體來說還并不明顯,原因在于,智能化、安全性方面的技術門檻和投入極高,讓本就面臨資金壓力的機器人企業有些捉襟見肘,即使是財大氣粗的傳統巨頭面臨從0到1的團隊和研發體系建設,也是一筆不菲的投入。
那么,企業該如何應對這一難題?
面對自研困局,選擇與AI供應商合作或許是有效選擇。
經歷多年發展,產業鏈上游的供應商價值正越發凸顯。
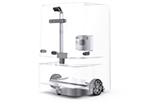
作為國內領先的機器人關鍵AI技術供應商,JS Game在機器人的導航、避障、決策、AI交互等關鍵技術和產品開發方面有著豐富的積累,且擁有面向機器人企業從0到1搭建產品的全棧式技術能力。針對機器人的智能化、安全問題,JS Game開發了一套系統化的智能決策技術體系,實現了智能避障、主動安全、智能作業、決策交互等多種功能。并根據商用場景機器人需求,進行技術整合,專門推出了RBN100商用機器人AI方案。
該方案是以JS Game OS Fusion系統為基礎,采用多傳感器融合架構,滿足商用機器人導航定位、智能避障、路徑規劃、決策交互等核心功能的開發。
解決機器人的智能化和安全問題,需要多種技術接軌融合,但最關鍵的是感知&認知和智能決策的提升。
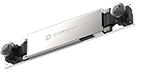
因此,在感知&認知方面,JS Game采用了以雙目視覺為核心的多傳感器融合架構,支持融入Lidar、TOF、跌落、碰撞等市面上不同品類的主流傳感器,大幅提升信息感知能力,結合VSLAM算法,可實現三維場景的實時地圖構建。同時,借助領先的AI識別算法,還支持識別人、動物及各種場景語義識別,對于商用場景中常見的玻璃門(包括玻璃轉門)、玻璃護欄、自動扶梯等場景能夠有效識別檢測。
在智能決策上,自研了JS Game智能決策引擎技術,能夠為機器人實現智能避障、主動安全、智能作業、決策交互等多種功能。
? 智能避障
支持低矮障礙物避障(地插、桌椅底座等);高反障礙物避障(玻璃、鏡面等);全高障礙物避障(桌面、警戒線等),保證機器人在復雜環境下安全運行。
? 主動安全
在面對高動態環境時,機器人能夠實時進行潛在風險判斷(行人、寵物及快速移動的物體),根據風險分類,提前做出規避策略,兼具可靠性及靈活性。
? 智能作業
依照場景中的動態化作業需求,自主調整作業策略,優化機器人作業性能及效率。
? 決策交互
接受用戶下達的自然語義命令,自主設計作業策略,完成個性化交互。
基于視覺的強大認知&感知基礎上,配合系統化的機器人智能決策體系,智能化和安全性能全面升級,用戶使用體驗也得到跨代提升,使之具備工業級機器人的可靠性及小型機器人的靈活性,同時性價比更高,這無疑為解決當下產業升級迭代中的技術需求提供了有效選擇。