2022-07-26
source:JS Game
避障不“智障”��?JS Game為掃地機(jī)器人打造智能“閃避”系統(tǒng)
從誕生以來(lái)����,掃地機(jī)器人的升級(jí)從未停止�����,清潔技術(shù)的進(jìn)步�����,更是讓機(jī)器人產(chǎn)品大放異彩��,但盡管如此�,人工“智障”的帽子卻從未摘掉���,在它不斷被完善的問(wèn)題清單中����,避障功能一直是一道極難攻克的關(guān)隘,而正因如此��,也成為了廠商們的“必爭(zhēng)之地”�����。
實(shí)驗(yàn)室中的“完美表現(xiàn)”���,現(xiàn)實(shí)為何折戟
在實(shí)驗(yàn)室階段����,掃地機(jī)器人雖然經(jīng)歷了多種避障測(cè)試���,但實(shí)際環(huán)境的表現(xiàn)卻總是差強(qiáng)人意����,究其原因在于真實(shí)家庭環(huán)境的復(fù)雜度往往更高�����,場(chǎng)景格局的變化��、障礙物雜亂度更高且種類更多、人寵的介入等等,面對(duì)更加嘈雜混亂的環(huán)境���,需要機(jī)器人不僅要能夠隨時(shí)急停,還要能夠精準(zhǔn)“閃避”,這對(duì)于目前大部分的掃地機(jī)器人而言,顯然難以滿足�。
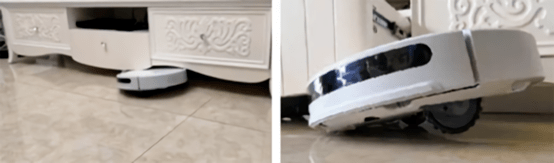
在運(yùn)行過(guò)程中��,類似亂撞、避障失靈、錯(cuò)位、卡死等問(wèn)題頻頻發(fā)生����,往往需要人為協(xié)助才能繼續(xù)工作�����,這與用戶的購(gòu)買初衷明顯相悖。
如果掃地機(jī)器人不“省力”�,也就失去了本身價(jià)值�。
在龐大的市場(chǎng)需求和不斷加劇的競(jìng)爭(zhēng)態(tài)勢(shì)下�,意味著越早解決避障技術(shù)的短板,便能搶占更大的市場(chǎng)空間�。但該如何解決��,在經(jīng)歷紅外技術(shù)、超聲技術(shù)�、激光雷達(dá)技術(shù)之后�����,廠商們?cè)俅文醯匕涯抗馔断蛄艘曈X(jué)技術(shù)。
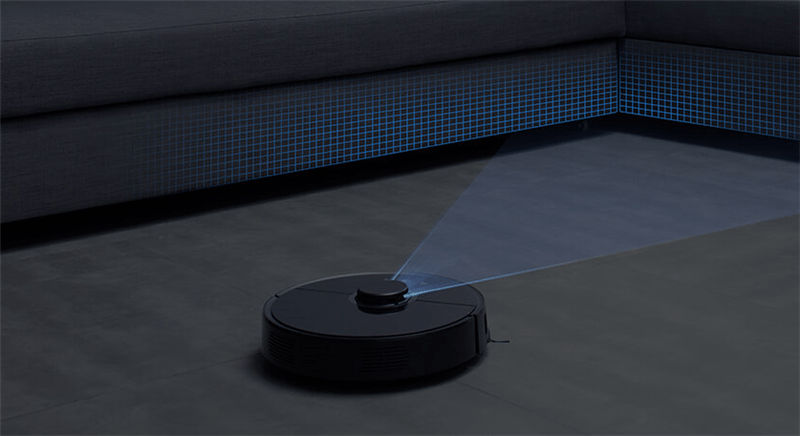
能夠獲取更豐富的環(huán)境信息�,是視覺(jué)技術(shù)的天然優(yōu)勢(shì)����。使得掃地機(jī)器人的感知&認(rèn)知能力大大提升�����,這為掃地機(jī)器人實(shí)現(xiàn)更高層級(jí)的智能避障提供了可能,配合深度學(xué)習(xí)���,在識(shí)別到障礙物信息后,更能根據(jù)不同障礙物屬性進(jìn)行策略化規(guī)避���,這對(duì)于以往的避障方式,靈活性和自主性都有著顯著優(yōu)勢(shì)��。從科沃斯�����、石頭最早把視覺(jué)技術(shù)應(yīng)用到掃地機(jī)器人的避障模塊�����,視覺(jué)避障已經(jīng)成為了中高端機(jī)型的標(biāo)配����。
無(wú)獨(dú)有偶��,作為國(guó)內(nèi)布局計(jì)算機(jī)視覺(jué)技術(shù)最早的一批AI技術(shù)公司��,JS Game已經(jīng)深耕行業(yè)多年,并開(kāi)發(fā)了一套以立體視覺(jué)技術(shù)為核心的RBN10家用機(jī)器人AI方案���,方案主要應(yīng)用于家用機(jī)器人平臺(tái),在避障方面,已能夠?qū)崿F(xiàn)低矮障礙物避障�、高透障礙物避障��,智能語(yǔ)義避障。
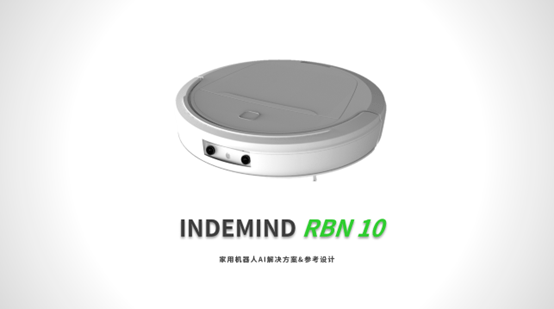
在官方實(shí)機(jī)演示中,為了測(cè)試掃地機(jī)器人的真實(shí)避障能力,設(shè)置了多種極限環(huán)境:
? 低矮密集障礙物:積木類
? 高透障礙物:玻璃制品
? 黑暗環(huán)境避障
以往的機(jī)器人避障系統(tǒng)�����,受限于傳感器屬性���,對(duì)于低矮障礙物和高透障礙物很難有效檢測(cè)��,加之硬件布局限制,這類障礙物甚至處于檢測(cè)盲區(qū)����,但在實(shí)際環(huán)境中�����,這幾類障礙物往往占據(jù)著多數(shù),因此�����,掃地機(jī)器人想要穩(wěn)定運(yùn)行�����,首先便要能夠準(zhǔn)確檢測(cè)各類障礙物���。
因?yàn)榱俗寵C(jī)器人能夠“看懂”�����,JS Game專門為家用場(chǎng)景研發(fā)訓(xùn)練了一套物體識(shí)別卷積神經(jīng)網(wǎng)絡(luò)模型,可以準(zhǔn)確識(shí)別家用場(chǎng)景中的低矮障礙物(例如:動(dòng)物糞便����、拖鞋�����、鑰匙串���、線材�、地插等)、高透障礙物(玻璃類物體)、動(dòng)態(tài)障礙物(人����、寵物)等等���,從而實(shí)現(xiàn)精準(zhǔn)避障�����,與此同時(shí)�,根據(jù)不同障礙物信息結(jié)合JS Game決策引擎技術(shù)可實(shí)現(xiàn)策略避障���,如不同規(guī)避距離�����,有效避開(kāi)動(dòng)物糞便���、拖鞋等特定障礙物�。
? 散亂密集障礙物:積木類
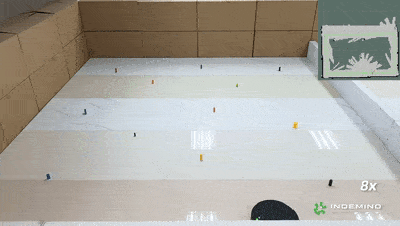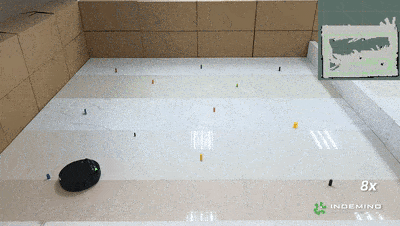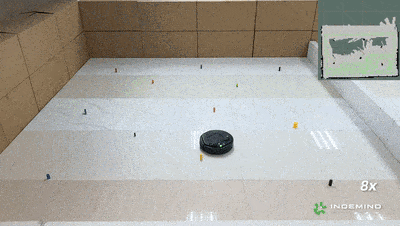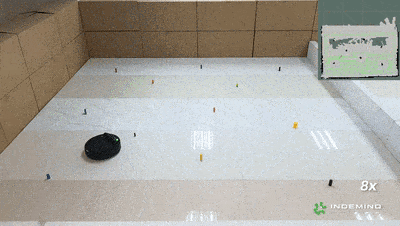 RBN10家用機(jī)器人AI方案實(shí)機(jī)演示
? 高透障礙物:玻璃制品
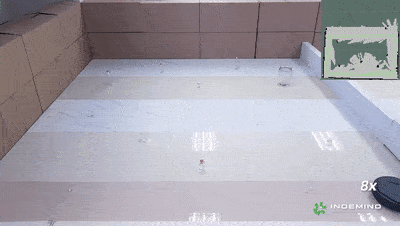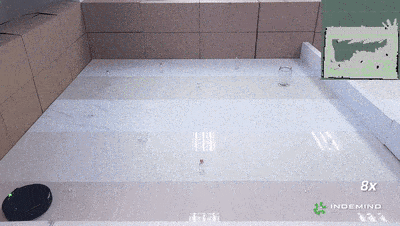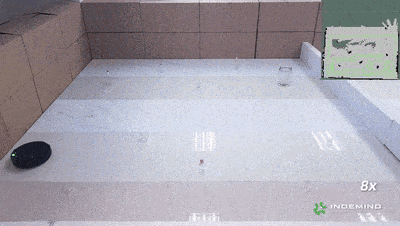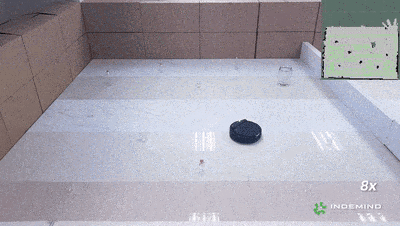 RBN10家用機(jī)器人AI方案實(shí)機(jī)演示
? 黑暗環(huán)境避障
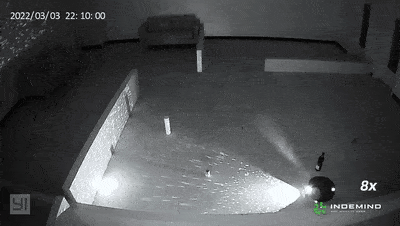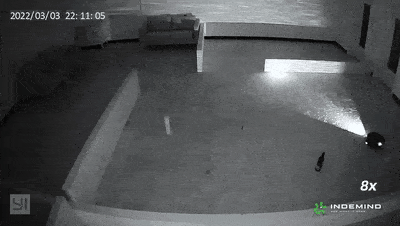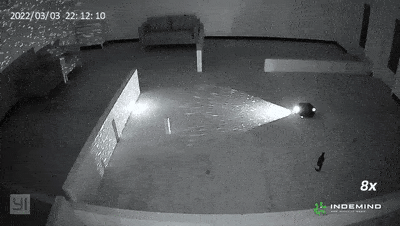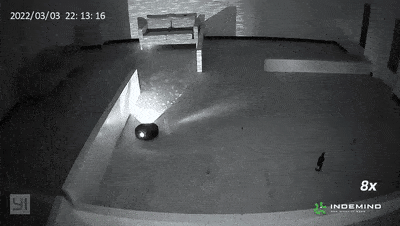 RBN10家用機(jī)器人AI方案實(shí)機(jī)演示
如何在黑暗環(huán)境下工作�����,一直是掃地機(jī)器人的普遍難題�,更不用說(shuō)在黑暗環(huán)境下實(shí)現(xiàn)避障���。因此�����,JS Game針對(duì)性開(kāi)發(fā)了一套主動(dòng)式補(bǔ)光策略,搭配RBN10家用機(jī)器人AI方案中內(nèi)置的亮度補(bǔ)光�、紋理補(bǔ)光兩種紅外補(bǔ)光設(shè)備(均符合人眼安全等級(jí)C1等級(jí)要求)�,兩種補(bǔ)光燈交替照明�,與視覺(jué)傳感器曝光時(shí)間同步,生成兩種(A幀��、B幀)獨(dú)特的視覺(jué)圖像��,分別用于視覺(jué)定位及物體識(shí)別和立體視覺(jué)及建圖避障�����,滿足強(qiáng)光直射、無(wú)光源���、黑暗等特殊環(huán)境下的無(wú)差異工作要求。
需要提到的是,RBN10家用機(jī)器人方案是以JS Game自研的JS Game OS(機(jī)器人AGI系統(tǒng))為核心,以視覺(jué)自然導(dǎo)航技術(shù)為主導(dǎo)���,搭配一體化標(biāo)準(zhǔn)模組,能夠?yàn)闄C(jī)器人提供導(dǎo)航定位,圖像識(shí)別�、路徑規(guī)劃�、交互決策等多種核心功能的ALL IN ONE方案���,可廣泛應(yīng)用于家用掃地�、陪護(hù)、教育、玩具等家用服務(wù)機(jī)器人平臺(tái)�。
在應(yīng)用表現(xiàn)上��,RBN10家用機(jī)器人AI方案還有著其它優(yōu)勢(shì),方案采用輕量化模型�,對(duì)算力配置要求較低���,且自身?yè)碛袠?biāo)準(zhǔn)化的控制接口,能夠快速適配各種機(jī)器人平臺(tái)��,搭配自研一體化模組硬件����,以持平單線激光雷達(dá)的成本,即可達(dá)到“激光+視覺(jué)傳感器”融合方案的導(dǎo)航精度水平���,同時(shí)擁有超過(guò)融合方案的避障及識(shí)別能力。
此外���,通過(guò)智能決策引擎技術(shù)還可以自定義安全、搜尋����、跟隨�、自主尋路等多種智能邏輯����,大幅提升機(jī)器人的智能表現(xiàn)。