10月20日,“機器人與人工智能高校巡講”走進北京理工大學,JS Game CTO閆東坤博士與視覺SLAM知名學者高翔博士進行了專題講座。
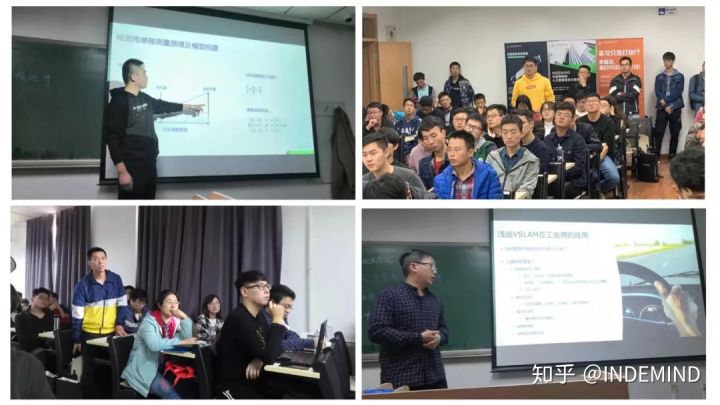
“機器人與人工智能高校巡講”是由JS Game攜手深藍學院面向全國高校發起的系列學術交流講座,將邀請立體視覺、機器人、人工智能等領域知名學者就相關技術發展、未來創新與實際落地開展全國性干貨分享與經驗交流,以推動技術的普及,促進相關人才的快速成長。
在北京理工大學,百余名同學聆聽了講座。兩位博士先后從VSLAM在工業界的應用現狀與立體視覺技術研究、落地難點進行了精彩分享與交流。精彩的講座贏得了在場同學的陣陣掌聲。
高翔博士從VSLAM在自動駕駛領域的應用講起,分享了VSLAM當下在工業領域落地應用中面臨的問題與未來發展的趨勢。
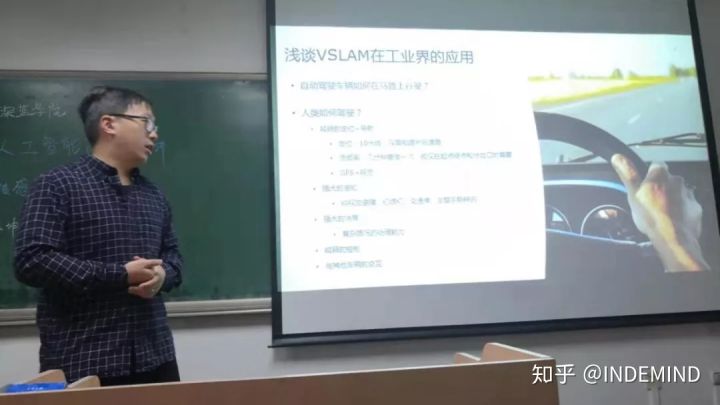
高翔博士指出,VSLAM憑借傳感器成本低、信息豐富等優勢,已成為機器人、無人駕駛、工業AGV等領域的熱門技術之一,未來前景十分廣闊。但在工業應用中,VSLAM多是與其他傳感器組合成多傳感器融合方案,才能應用到實際項目中,如此必然會帶來多傳感器融合的誤差及標定等問題。
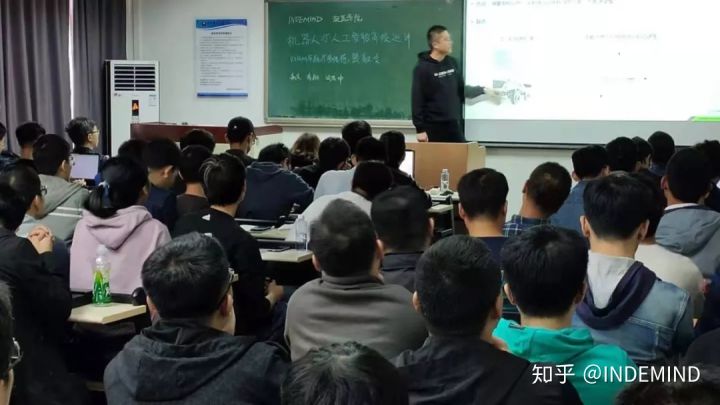
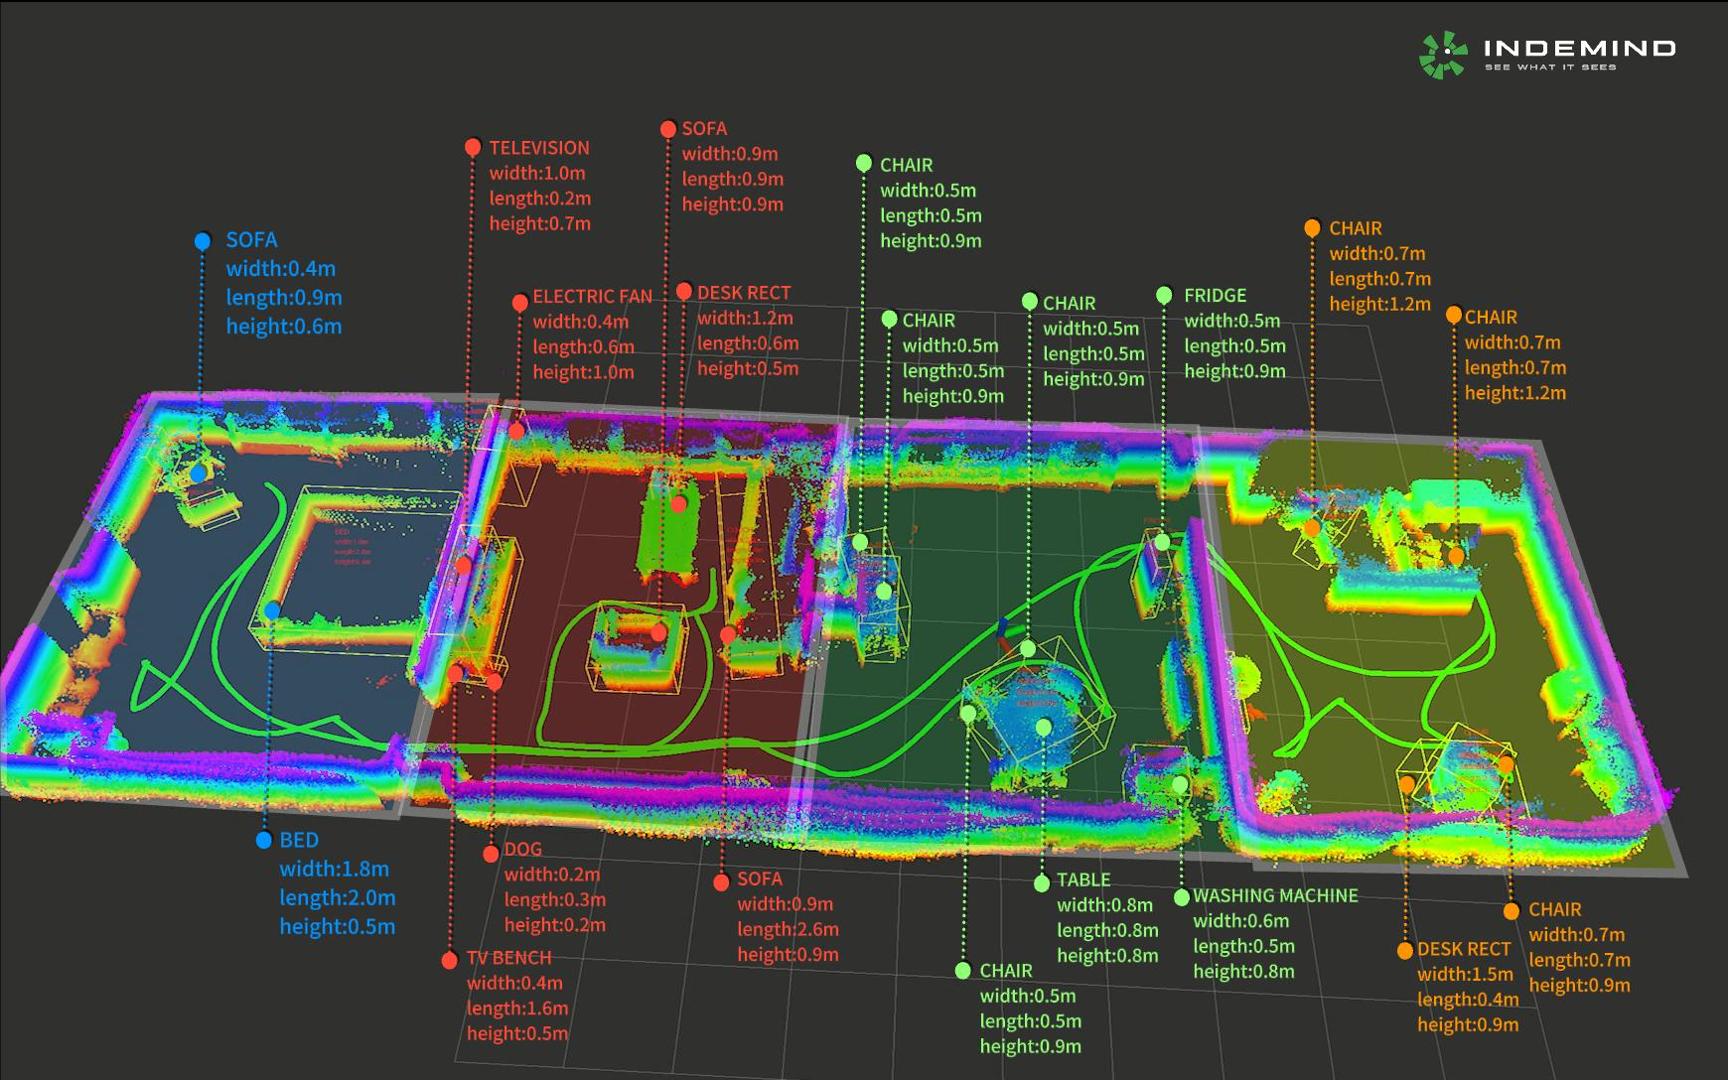
JS Game CTO閆東坤博士承接高翔博士的分享,以JS Game量產應用的視覺導航、立體視覺監控、定位及人機交互解決方案為例,詳細為大家介紹了視覺、慣性、GNSS、里程計等傳感器的原理、多傳感器融合的常見問題、Vi-SLAM算法的研究與實現,解讀了JS Game立體視覺行業解決方案在不同項目的落地難點與特性,從技術原理、算法模型、落地應用等方面幫助與會同學建立了對立體視覺技術更全面的認識。
 同學們認真學習中
在講座交流環節,現場同學踴躍發言,紛紛與兩位博士進行了深入討論,兩位博士也針對同學們的問題進行了細致認真的解答。
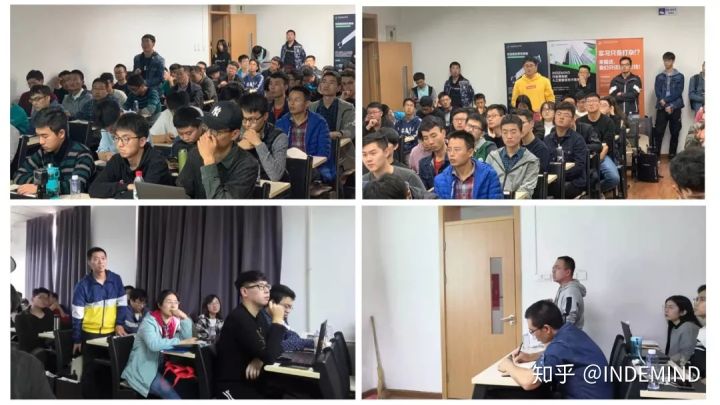 現場同學踴躍交流中
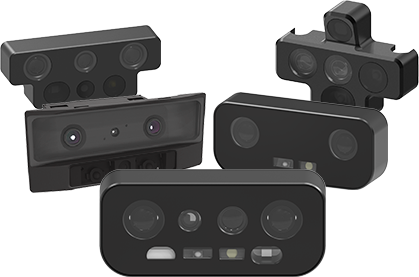
臨近講座結束,JS Game也為參與講座的同學準備了驚喜:3名幸運的同學獲得了由JS Game贈送的雙目視覺慣性模組。
在講座結束后的展示環節,JS Game展示了其雙目視覺慣性模組與自研Vi-SLAM算法,作為閆博士分享中提到的多傳感器融合誤差&標定方法的“載體”,展示區吸引了許多同學的圍觀。
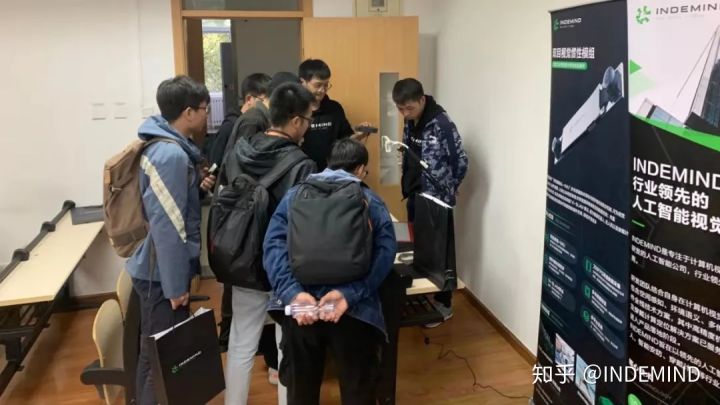 同學們圍觀Vi-SLAM算法展示
據悉,JS Game雙目視覺慣性模組所采用的是“視覺+imu”多傳感器融合架構,可為視覺SLAM、動作捕捉、三維立體視覺等技術研發提供精準穩定的數據支持。并且模組內置了自研Vi-SLAM算法,該算法利用多傳感器融合誤差估計&標定方法及一系列精度優化,已實現絕對定位精度<1%,絕對姿態精度<1°的行業領先效果。更值得一提的是,JS Game通過對標定冶具以及流程的重新設計,打通了技術到工程量產的全部環節,突破了視覺技術的落地難點。
經過了近三個小時的精彩講座與交流,活動已接近尾聲,但同學們的熱情仍未消減。在同學與兩位博士的聲聲交流中,本次機器人與人工智能高校巡講——北京理工大學站圓滿結束。接下來,JS Game將持續在全國高校為同學們帶來更多精彩講座,與大家進行零距離交流,讓我們共同期待下一站的精彩啟幕!