獲取場景深度信息是計算機視覺系統(tǒng)中的重要作用之一,通過深度圖,計算機視覺系統(tǒng)可獲取場景內(nèi)各點距雙目相機的位置,提供圖像測距、深度圖像分割、三維目標(biāo)識別等功能,進而可對真實場景進行三維建模;有了魯棒的深度圖,雙目相機還可實現(xiàn)部分RGBD相機功能,如運行RGBD SLAM或?qū)崿F(xiàn)體感捕捉。
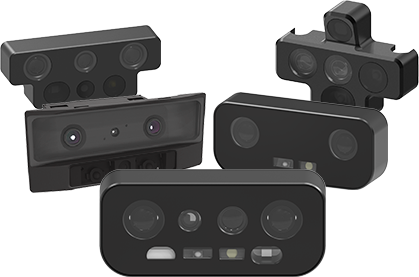
作為一款多場景適用的雙目慣性相機,JS Game雙目視覺慣性模組可輸出高精度深度圖像。今天,M哥就為大家展示一下JS Game雙目慣性模組的深度圖Demo,一起來看一下效果吧。
效果
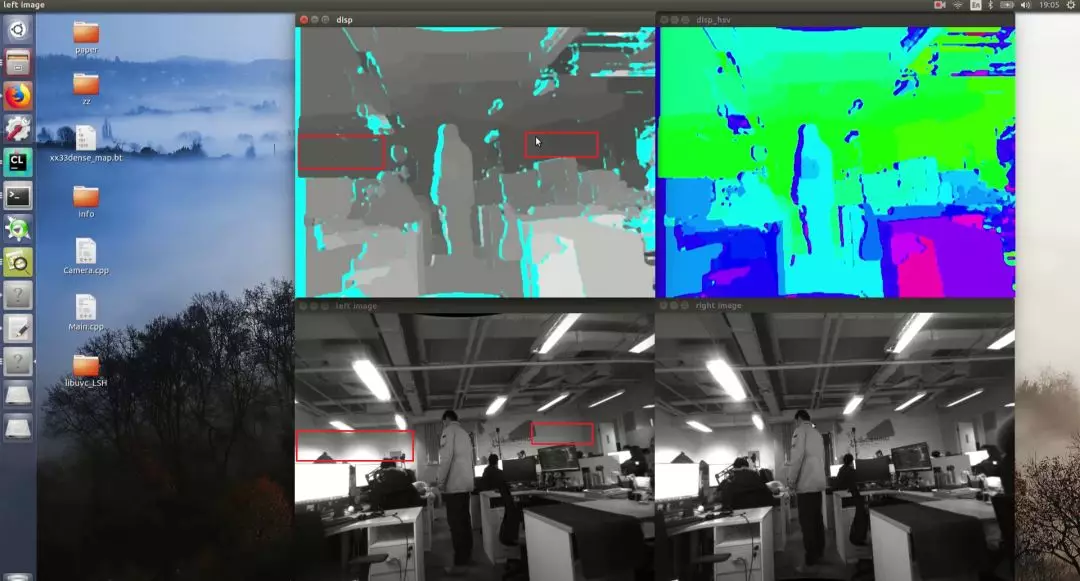
如圖所示,視頻中弱紋理區(qū)域識別效果較好,未出現(xiàn)無法識別、或識別誤差較大的黑斑;圖像內(nèi)物體邊緣與深度圖邊緣貼合。
深度誤差分析
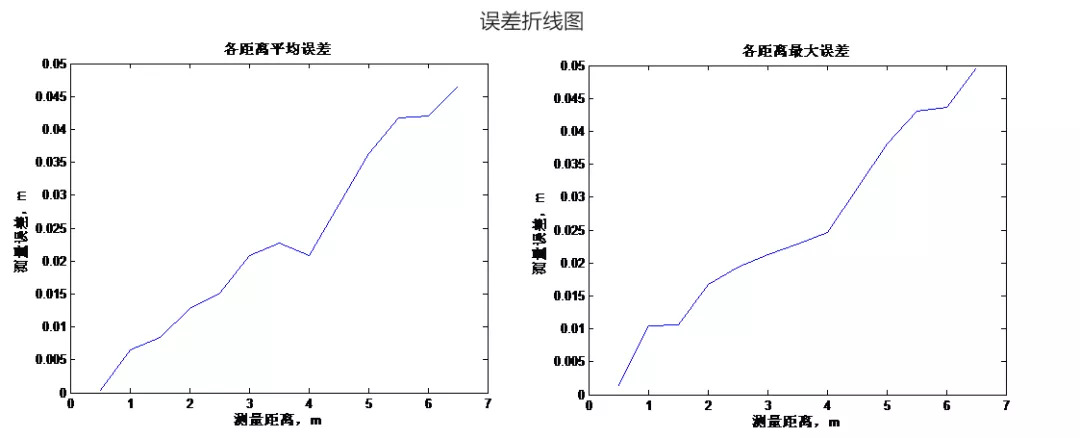
為驗證深度精度,我們測試了不同距離下誤差,數(shù)據(jù)如下表所示:
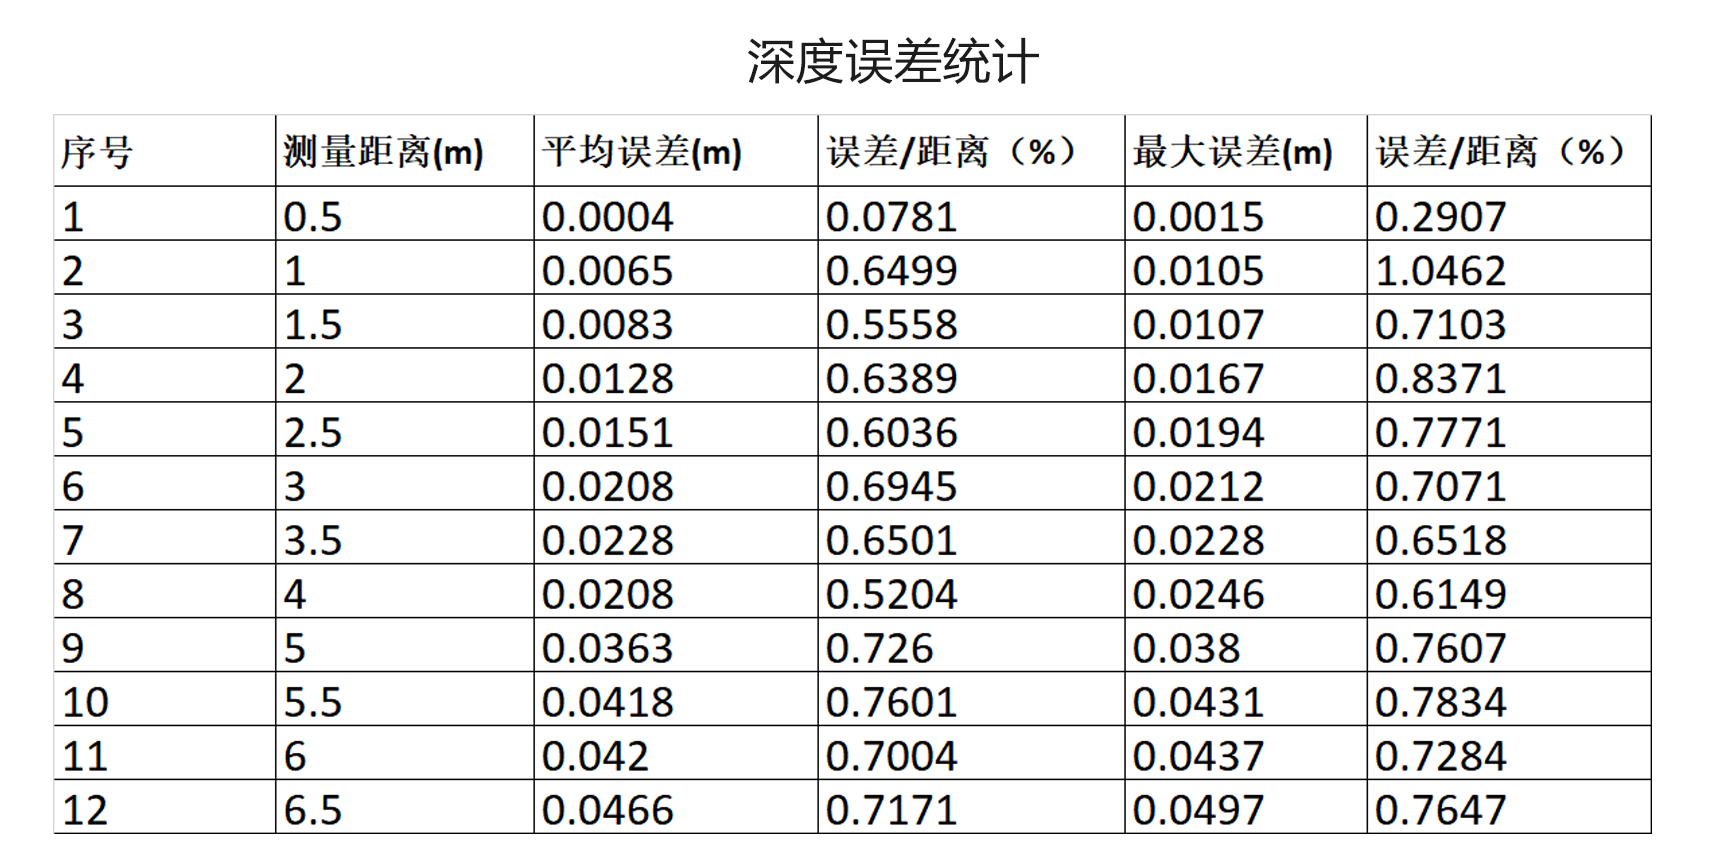
上圖對應(yīng)的誤差曲線如下: